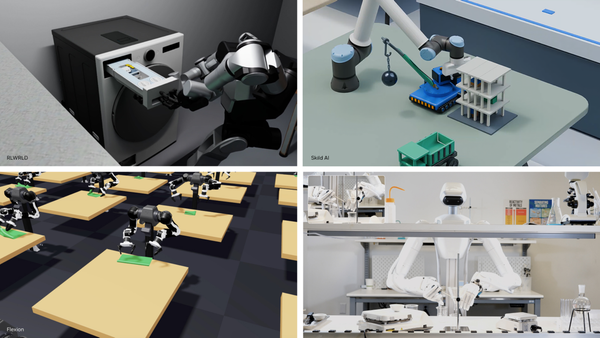
En la Conference on Robot Learning (CoRL), celebrada en Austin, NVIDIA presentó herramientas abiertas para entrenar robots en tareas de manipulación de precisión, como conectar cables y ensamblar componentes pequeños. El conjunto incluye GR00T 2, Isaac Lab 3.0 y nuevas pruebas para evaluar habilidades industriales.
GR00T 2 aprende tareas con demostraciones humanas
GR00T 2 es un modelo abierto de mundo y acción basado en NVIDIA Cosmos, entrenado con datos de robots y personas, incluidas 100000 horas de registros humanos en primera persona. Según NVIDIA, completó al menos una vez 40 de 50 tareas sin demostraciones específicas para cada una.
Con una sola demostración por tarea, el modelo alcanzó un 71% de éxito promedio en 50 pruebas, porcentaje que aumentó al 95% con cinco demostraciones. NVIDIA también señala que puede transferir habilidades aprendidas de personas entre distintos tipos de robots, sin demostraciones ejecutadas por máquinas.
Entre las aplicaciones, Foxconn utiliza GR00T 2 para automatizar la fabricación de servidores, mientras Siemens lo prueba en casos industriales y Nexuni en manipulación de ropa. MicroAGI lo emplea con un brazo robótico YAM para intercambiar cables Ethernet tras entrenarlo mediante aprendizaje por refuerzo en simulación.
 Admin
Isaac Lab 3.0 incorpora física deformable y nuevas pruebas industriales
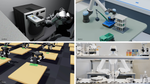
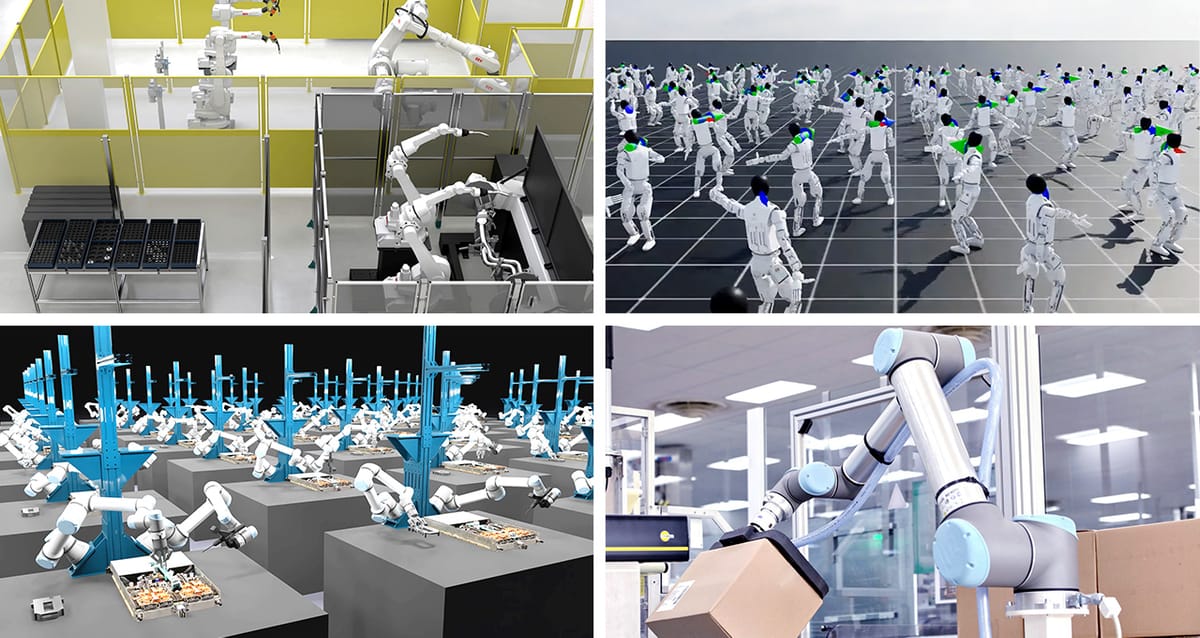
Isaac Lab 3.0 permite elegir entre los motores físicos PhysX y Newton, configurar entornos de entrenamiento mediante agentes y ajustar modelos mediante aprendizaje por refuerzo. Su integración con Newton permite simular el comportamiento de objetos deformables, como cables y telas, y sistemas articulados como las manos robóticas.
En una prueba de manipulación guiada por visión, Isaac Lab 3.0 con Newton obtuvo hasta 2.5 veces el rendimiento de entrenamiento de Isaac Lab 2.3 con PhysX, según NVIDIA. La mejora corresponde a esa evaluación específica, realizada con las dos configuraciones indicadas.
 Admin
AlphaNIST entrena una única política robótica para realizar 20 tareas de ensamblaje con piezas milimétricas. NVIDIA informa que superó el 98% de éxito durante el entrenamiento, frente al 81% de políticas individuales por tarea, con aproximadamente 39 veces menos tiempo de GPU.
Para evaluar la adaptación a condiciones cambiantes, DexBench contempla 15 tareas en cuatro escenarios de comercio, logística, manufactura y hotelería. VABAR, desarrollado por UC Berkeley y NVIDIA, examina seis tareas industriales con variaciones estandarizadas, niveles de dificultad y métricas de éxito.
UC Berkeley también presentó Graph-as-Policy (GaP), un enfoque que utiliza agentes para organizar habilidades individuales en programas robóticos y comprobarlos en simulación. Las pruebas permiten revisar los errores y modificar los programas antes de llevarlos a los robots físicos.
Ken Goldberg, profesor de robótica de la Universidad de California en Berkeley y uno de los responsables de los proyectos VABAR y GaP, destacó el enfoque de la robótica agéntica, que permite coordinar habilidades individuales mediante programas probados previamente en simulación.
“Para mí, la robótica agéntica es el desarrollo tecnológico más emocionante desde internet en 1995”.