NVIDIA presentó Isaac ROS 5.0 en ROSCon 2026, una actualización de sus paquetes acelerados por GPU para ROS que incorpora flujos de trabajo con agentes de IA y nuevas herramientas para percepción y manipulación. La versión también amplía el despliegue desde Jetson Orin Nano hasta Jetson Thor.
 Admin
¿Qué aportan los agentes de IA a Isaac ROS 5.0?
Isaac ROS 5.0 añade soporte para ROS Lyrical y Ubuntu 24.04, junto con una interfaz estándar de manejo de datos desarrollada con Open Source Robotics Alliance para trabajar de forma eficiente entre diferentes tipos de hardware. CUDA funciona como una implementación de referencia para acelerar estas cargas mediante GPU.
La actualización incorpora nuevas NVIDIA Isaac skills para configuración y manipulación, además de documentación preparada para que agentes de IA puedan interpretar las herramientas y flujos de Isaac ROS. Entre ellas se incluye una skill para ajustar FoundationStereo según las cámaras, el entorno y la aplicación robótica utilizada.
FoundationPose suma una biblioteca de inferencia preparada para agentes que permite estimar y seguir la posición y orientación de objetos hasta 5,5 veces más rápido. NVIDIA también convirtió el flujo de pick and place, que combina detección, estimación de profundidad y pose, en una skill independiente.
Isaac ROS 5.0 amplía su integración con el ecosistema robótico
El lanzamiento también extiende las integraciones de Isaac ROS con otros proyectos de robótica abierta. AgenticROS conecta la plataforma con los modelos NVIDIA Nemotron y los blueprints NemoClaw, mientras RealSense trabaja en sus cámaras estéreo 3D y un kit de desarrollo abierto para Isaac ROS y Jetson Thor.
 Admin
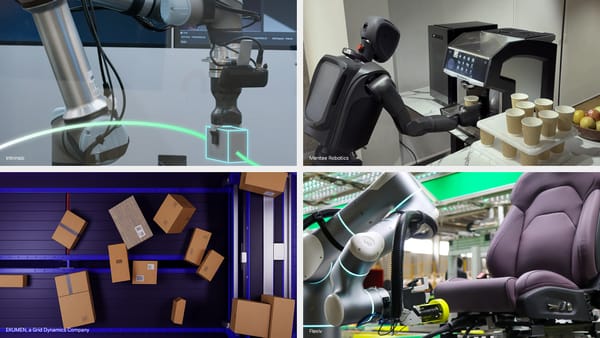
Intrinsic utiliza FoundationPose en Open Machine Tending Solution para registro, seguimiento y estimación de pose de objetos en aplicaciones industriales. Seeed Studio combina Isaac ROS y reBot Arm sobre Jetson Thor para percepción, comprensión espacial, planificación de movimiento y operaciones autónomas de pick and place.
Entre otras implementaciones, Magna emplea Isaac ROS junto con Isaac Sim para percepción robótica, recopilación sincronizada de datos y despliegue de modelos Isaac GR00T. Flexiv lo integra con su robot Rizon 4, mientras Ekumen utiliza paquetes acelerados por GPU para navegación, detección de obstáculos y planificación de movimiento en tiempo real.
La plataforma puede ejecutarse desde Jetson Orin Nano hasta Jetson Thor para reunir ROS, percepción y navegación aceleradas, modelos de IA y lógica de aplicación directamente en el robot. Mentee Robotics, Universal Robots, ROBOTIS, FieldAI y Noble Machines se encuentran entre las compañías que utilizan o integran Isaac ROS sobre hardware Jetson para distintos sistemas robóticos.
Isaac ROS 5.0 ya está disponible de manera gratuita y como software de código abierto. NVIDIA mantiene el proyecto y sus herramientas de desarrollo disponibles para la comunidad a través de GitHub.
 Admin